Blog Técnico Automotriz
Interpretación de DTC VVT
Identifique banco, árbol y condición de falla en 20 DTC VVT para seleccionar las comprobaciones correctas antes de reemplazar componentes.
Leer más
Blog Técnico Automotriz
Diagnóstico de dirección eléctrica EPS con escáner, alimentación, CAN, descarte mecánico y calibración para evitar reemplazos innecesarios.
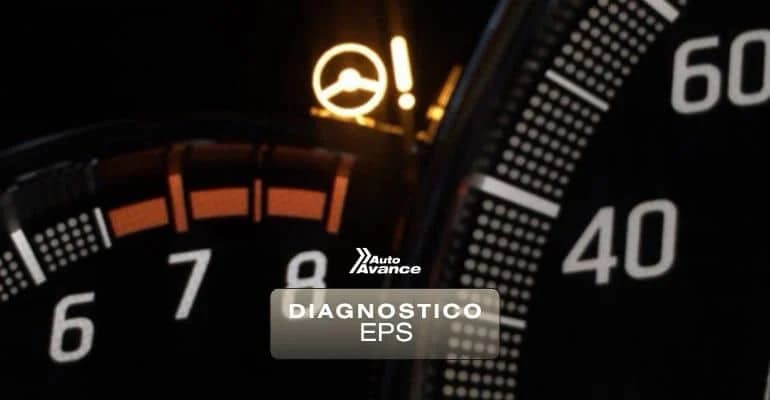
El diagnóstico de dirección eléctrica EPS debe comenzar dentro del módulo Power Steering y no desde una lectura genérica de motor. Este sistema depende de señales de torque, ángulo de dirección, velocidad del vehículo y estado eléctrico estable para calcular la asistencia con precisión.
Cuando la dirección se pone dura, aparece el testigo EPS o la asistencia cambia de forma intermitente, el procedimiento correcto combina escáner, revisión de alimentación, evaluación de red y descarte mecánico. Ese orden evita condenar columna, cremallera o módulo sin haber comprobado antes la causa real de la falla.
La primera etapa del diagnóstico de dirección eléctrica EPS es entrar directamente al módulo Power Steering con un equipo que permita leer DTC, datos en vivo y funciones especiales. Un escáner de diagnóstico con acceso por fabricante permite ver si la avería está en sensor de torque, motor, comunicación o alimentación, en lugar de limitarse a un código genérico de tren motriz.
Con el volante centrado, el valor del sensor de torque debe mantenerse cercano a cero y desplazarse de forma progresiva hacia positivo o negativo al girar. La señal no debe quedarse fija, perder correlación ni mostrar saltos repentinos. En paralelo, el ángulo de dirección debe variar suavemente y volver cerca de 0° cuando las ruedas regresan a posición recta.
También deben compararse la velocidad del vehículo, la corriente solicitada al motor y el estado de asistencia. Si la ECU EPS detecta una entrada incoherente, puede reducir o cancelar la asistencia aun cuando el componente mecánico de la dirección siga intacto. Esta lógica de decisión forma parte de la misma arquitectura descrita en componentes de la ECU automotriz, donde las entradas se validan antes de accionar un actuador de potencia.
La segunda etapa del diagnóstico de dirección eléctrica EPS es confirmar que el sistema recibe energía suficiente bajo carga. Como referencia general en sistemas de 12 V, una batería cargada suele mantenerse alrededor de 12,4 a 12,7 V con el motor apagado, y el sistema de carga normalmente trabaja alrededor de 13,5 a 14,8 V con el motor en funcionamiento, según temperatura, estrategia del regulador y demanda eléctrica del vehículo.
Esa medición no debe hacerse solo en reposo. También hay que revisar fusibles, alimentación principal del motor EPS, alimentación de ignición, masas y caída de voltaje mientras se gira el volante. El motor de asistencia puede exigir corriente elevada en maniobras, por lo que una resistencia anormal en positivo o en masa puede reducir la asistencia y generar códigos por bajo voltaje o desempeño insuficiente.
Cuando el voltaje en batería parece correcto pero la asistencia cae al cargar el sistema, la prueba debe desplazarse hacia los puntos de conexión. Terminales flojos, sulfatación, masas recalentadas o conectores fatigados pueden sostener una lectura aceptable sin carga y fallar en el momento exacto en que la EPS exige corriente.
La dirección eléctrica no trabaja aislada. La ECU EPS necesita recibir información de velocidad del vehículo y, en muchos diseños, comparte datos con ABS, ESC, BCM y tablero. Por eso, cuando aparecen códigos de comunicación tipo U, la revisión de la red CAN deja de ser complementaria y pasa a ser prioritaria.
Una falla de comunicación puede interrumpir la señal de velocidad o invalidar el intercambio de datos que la asistencia necesita para variar el esfuerzo según la condición de marcha. El mismo principio de integración se observa en sistemas de estabilidad, donde el ángulo de dirección y la velocidad rotacional se comparan para interpretar la trayectoria real del vehículo.
En esta etapa también deben inspeccionarse conectores del módulo EPS, de la columna y de la cremallera cuando aplique. Humedad, corrosión, seguros mal asentados y terminales con baja tensión de contacto pueden producir intermitencias difíciles de ver si solo se borran códigos y se repite la prueba.
La tercera etapa consiste en descartar resistencia mecánica anormal. Columna, crucetas, terminales, rótulas y cremallera deben moverse sin durezas ni puntos de amarre. Si la dirección continúa pesada incluso cuando el sistema de asistencia está desacoplado o sin apoyo del motor EPS, la causa puede estar fuera de la electrónica.
Este punto es crítico porque una falla mecánica puede simular un problema de módulo o de motor. La ECU intenta compensar aumentando la corriente de asistencia, pero si el esfuerzo base de la dirección es excesivo, el sistema termina trabajando fuera de condición y puede registrar códigos secundarios que desvían el diagnóstico.
Si alimentación, masas, red y parte mecánica están correctas, el análisis debe concentrarse en el motor EPS, el sensor de torque y el módulo. En esa fase conviene usar osciloscopio y pinza amperimétrica para comparar la orden del sistema con el consumo real del motor y con la respuesta del sensor durante el giro.
Una señal de torque estable, progresiva y correlacionada con el esfuerzo del volante confirma que la entrada principal de demanda está viva. Si la lectura se congela, cambia de forma abrupta o no coincide con el sentido del giro, el módulo puede entrar en protección y cancelar la asistencia. La interpretación no debe hacerse por código solamente, sino por comportamiento de señal y carga eléctrica real.
Después de reemplazar columna, sensor, cremallera o módulo, normalmente se requiere calibración del punto cero del sensor de torque y del ángulo de dirección con escáner. Si esa rutina no se ejecuta, el sistema puede interpretar como esfuerzo real una posición que en realidad corresponde al centro mecánico, generando asistencia irregular, DTC o advertencias de estabilidad.
El diagnóstico de dirección eléctrica EPS termina cuando la asistencia responde de forma progresiva, el volante regresa centrado, no quedan DTC activos y los datos en vivo conservan coherencia en reposo y durante maniobra. Sustituir componentes antes de completar esa secuencia solo aumenta el riesgo de repetir la falla o de crear una desalineación electrónica después de la reparación.
Blog Técnico Automotriz
Identifique banco, árbol y condición de falla en 20 DTC VVT para seleccionar las comprobaciones correctas antes de reemplazar componentes.
Leer más
Blog Técnico Automotriz
Identifica ECU, ECM, PCM, TCM, BCM, ABS y ACM por su función y evita confundir denominaciones durante el diagnóstico automotriz.
Leer más
Blog Técnico Automotriz
Comprende las etapas internas del ECM diésel y aprende a separar fallas de alimentación, señal, procesamiento, potencia y comunicación.
Leer másAún no has visto cursos