Blog Técnico Automotriz
Interpretación de DTC VVT
Identifique banco, árbol y condición de falla en 20 DTC VVT para seleccionar las comprobaciones correctas antes de reemplazar componentes.
Leer más
Blog Técnico Automotriz
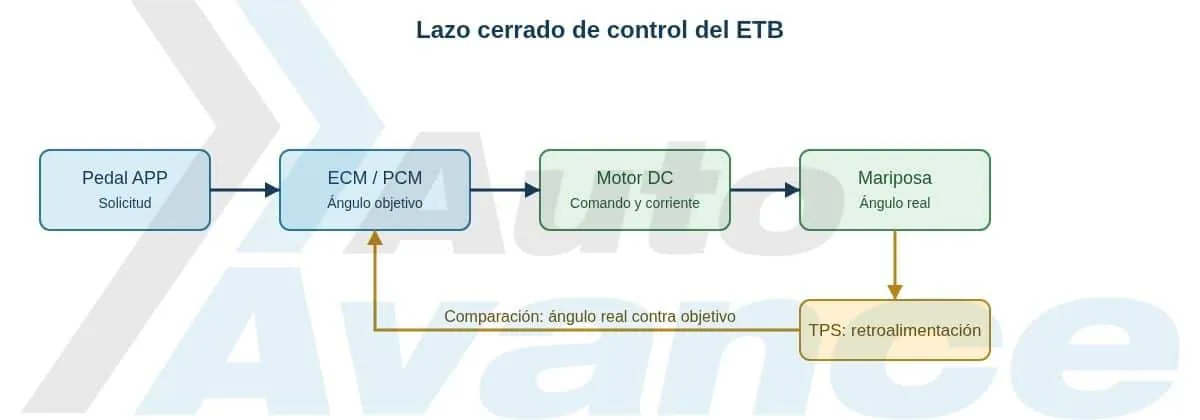
El sistema ETB controla el torque comparando de forma continua el ángulo objetivo con la posición real de la mariposa.
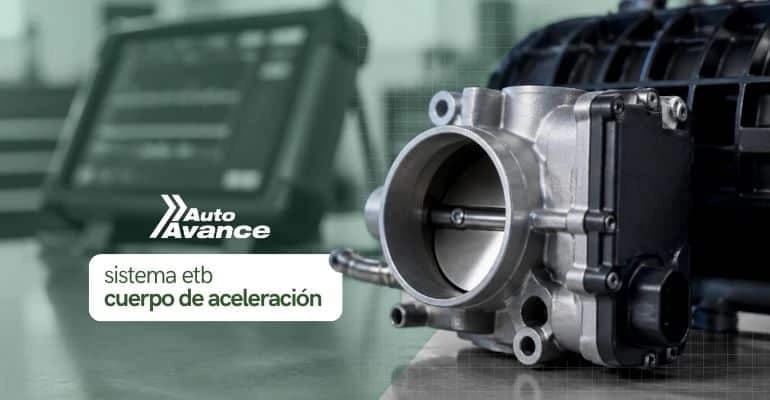
El sistema ETB controla electrónicamente la apertura de la mariposa para administrar el torque del motor. El pedal no acciona directamente la placa: el sensor APP informa la solicitud del conductor, el ECM o PCM calcula un ángulo objetivo y el actuador ejecuta esa orden.
La posición final tampoco se supone. Los sensores TPS devuelven al módulo el ángulo real para que pueda compararlo con el comando. Esta retroalimentación convierte al sistema ETB en un control de lazo cerrado y permite detectar diferencias entre intención, comando y respuesta.
El sistema ETB integra el sensor de posición del pedal, el ECM o PCM, el motor de corriente continua, el tren de engranajes, el eje de la mariposa y uno o más sensores de posición. La mariposa del cuerpo de aceleración es el elemento que regula el paso de aire hacia el motor.
El motor recibe una orden de dirección y magnitud de corriente. El movimiento pasa por un conjunto reductor hasta el eje. Los sensores TPS miden la posición alcanzada y transmiten esa información al módulo. Un resorte mantiene una posición mecánica predeterminada cuando el actuador queda sin energía.
El sensor APP representa la intención del conductor, pero no determina por sí solo la apertura de la mariposa. El módulo combina esa señal con régimen, carga, temperatura, transmisión, control crucero y solicitudes de control de tracción o estabilidad.
Por eso, el ángulo de la mariposa no tiene que aumentar de forma lineal con el porcentaje del pedal. Durante el ralentí o una intervención de estabilidad, el sistema ETB puede modificar la apertura aunque el pedal permanezca inmóvil.
Una vez calculado el ángulo objetivo, el ECM o PCM energiza el motor y observa el ángulo real. La diferencia entre ambos valores es el error de posición. Si la placa se mueve lentamente, existe fricción, el tren tiene juego o la señal TPS es incoherente, el error aumenta.
La lectura del curso ECU automotriz ayuda a interpretar cómo el módulo transforma las entradas de sensores en decisiones de control.
El escáner debe mostrar la posición APP, el ángulo comandado, el ángulo real y los canales TPS disponibles. Un APP estable no confirma que el cuerpo de aceleración esté correcto. La comparación útil es APP, objetivo, realidad y correlación.
Si el ángulo objetivo cambia y la posición real no lo sigue, revise el motor, la alimentación bajo carga y la mecánica. Si la posición real parece seguir el comando, pero los canales TPS no conservan su relación, investigue el sensor, el cableado y la geometría del conjunto.
El sistema ETB está técnicamente verificado cuando el ECM genera una orden coherente, el actuador ejecuta el movimiento y los sensores confirman la posición real sin interrupciones. Borrar un DTC sin demostrar esas tres condiciones no cierra el diagnóstico.
Blog Técnico Automotriz
Identifique banco, árbol y condición de falla en 20 DTC VVT para seleccionar las comprobaciones correctas antes de reemplazar componentes.
Leer más
Blog Técnico Automotriz
Identifica ECU, ECM, PCM, TCM, BCM, ABS y ACM por su función y evita confundir denominaciones durante el diagnóstico automotriz.
Leer más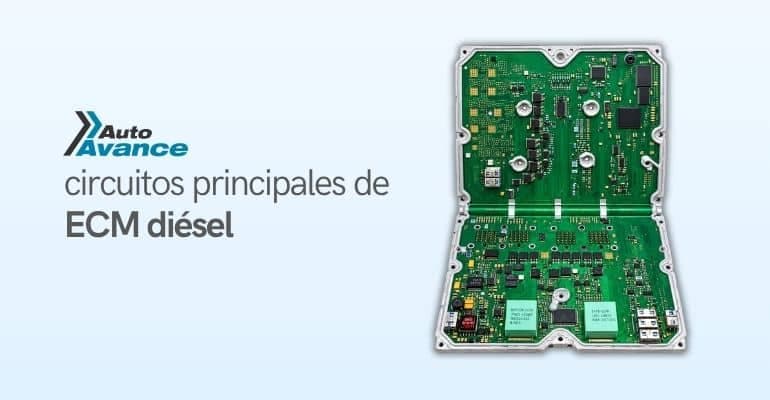
Blog Técnico Automotriz
Comprende las etapas internas del ECM diésel y aprende a separar fallas de alimentación, señal, procesamiento, potencia y comunicación.
Leer másAún no has visto cursos